箱子里有什么?区分可接受与不可接受的轨迹
📌 One-Sentence Summary
本文提出一个实用框架,将成本、延迟和质量指标合并为一个可配置的分数,让团队能够为 AI 智能体定义可接受的运行范围,并在其中进行优化。
📝 Summary
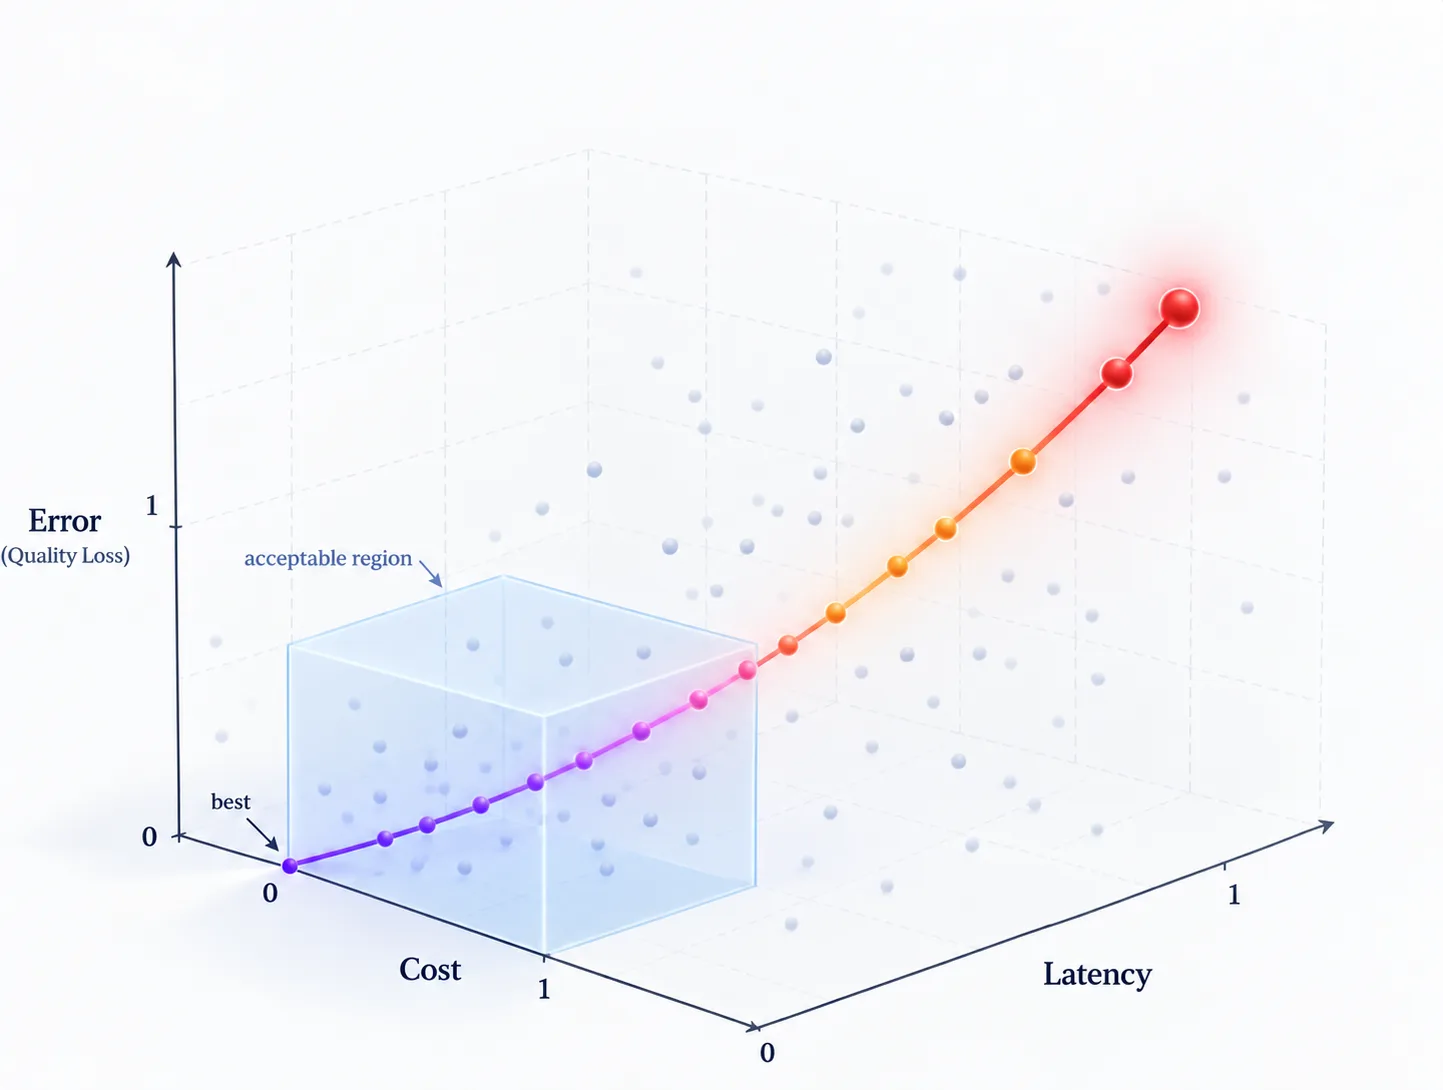
本文介绍了一套统一评分系统,用于根据多项业务目标评估 AI 智能体的运行轨迹。作者不再分别跟踪各项指标,而是设定一个「可接受范围」,为成本、延迟和质量设置阈值(τ),为超出阈值的情况设置惩罚强度(k),并根据业务优先级设定权重(λ)。每项指标都会被归一化为「不良度」(范围内 x 1),然后通过平滑的 softplus 阈值损失函数处理:在范围内保持平缓,在范围外则按二次曲线增长。不同轨迹的损失通过 RMSLoss 汇总,即对 log1p(scores) 求均方根,这既会惩罚较高的平均损失,也会惩罚较大的方差。作者提供了约 40 行 NumPy/Python 代码,用于归一化、阈值损失计算和汇总,并通过 3D 可视化展示了两种模型配置(小型/快速与大型/准确)的效果。该框架可接入 LangSmith、Phoenix 和 DSPy 等现有评估工具,将分散的需求转化为可优化的层,让产品、财务、工程和风险团队能够公开协商。
💡 Main Points
通过整合阈值、惩罚和权重的统一「可接受范围」,将多团队的业务目标转化为一个可优化的智能体配置分数。
产品团队设定质量底线,财务团队设定成本上限,工程团队设定延迟和可靠性阈值,风险团队则设定政策约束。评分函数会将每项指标归一化为「不良度」(x 1 为不良),应用平滑的 softplus 惩罚函数,在范围内保持平缓、超出范围时加重惩罚,并按业务优先级为各因素赋权。这样就能用可衡量的告警取代临时讨论,在轨迹越界时及时发出信号。
RMSLoss 汇总会同时倾向于较低的平均损失和较低的轨迹间方差,从而捕捉基于均值的评分容易遗漏的尾部风险。
轨迹分数通常呈右偏分布;RMSLoss 在对数空间中计算,其中 RMS² = 均值² + 方差,因此即使两个配置的典型分数相同,也能根据分布差异加以区分。严重异常值更多的配置会得到更差的评分。这一点至关重要,因为生产环境中的问题往往出现在分布尾部,而非均值处。
该框架提供了一套完整、可运行的 Python 实现(约 40 行),用于归一化、阈值损失计算和汇总,可直接接入 LangSmith、Phoenix 和 DSPy。
代码定义了 metric_config,包含 column、direction、tau、k 和 lambda 等字段,并实现 normalized_badness、softplus、threshold_loss、aggregate_losses、score_traces 和 RMSLoss 等函数。输出包括每条轨迹的归一化不良度、损失、加权损失、是否处于范围内的标记,以及相对于阈值角点进行归一化的配置级 threshold_score。可视化则展示小型/快速与大型/准确模型的轨迹相对于范围的分布情况。
阈值应从保守的可接受范围边界起步,再逐步发展为更具进取性的目标;惩罚参数 k 决定违规惩罚的强度,以及范围内权衡的重要程度。
当 k=2 时,即使轨迹的成本只有成本上限的一半,仍会承受约 20% 的阈值损失,因此可以通过 lambda 在范围内对配置进行排序。当 k=10 时,范围内的评分几乎都接近零,lambda 只会影响违规项。团队应根据自身目标选择 k:是在可接受范围内持续优化,还是只标记超出范围的情况。
该方法并不要求智能体的违规次数为零,而是对违规进行量化;它允许智能体在复杂查询中合理地超出阈值。
业务优先级(lambda)决定范围内的权衡,惩罚参数(k)则决定范围外违规的严重程度。团队间的分歧应在会议中解决,而不是留到生产环境中处理。这种方法把智能体评估比作训练宠物:在院子里可以自由活动,越界后则要拴上牵引绳;它既承认智能体行为具有非确定性,也保留了可衡量的边界。
💬 Key Quotes
重点不是抽象地打造最快、最便宜、最优秀的智能体,而是要为某个业务问题确定什么才是可接受的,并依据这个运行范围评估智能体配置。
各项指标仍然必不可少,因为它们能告诉你智能体为什么失败。但如果新模型提升了质量,却让延迟超过客户的耐心限度,这就应该体现在评分里,而不是每次都引发一场新的人工讨论。
好的阈值、惩罚和权重反映了战略与战术优先级。它们为高管、产品经理、开发人员和性能工程师提供了共同语言,让大家能够讨论想要什么、什么是可行的,以及什么才是可接受的。
RMSLoss 将一组轨迹损失汇总成一个目标,同时倾向于较低的平均损失和较低的方差。
像训练宠物一样训练你的智能体:在院子的安全范围内,让它自由奔跑、探索和尝试;一旦越过边界走到繁忙的街道上,Fido 就得拴上牵引绳。
📊 Article Meta
AI Screening: 88
Source: Towards Data Science
Author: Doster Esh
Category: 人工智能
Language: 英文
Read Time: 16 min
Word Count: 3987
Tags:
AI 与智能应用 , AI 工作流 , 性能优化 , 可观测性 , AI Agent
赞同,实践出真知。
不错不错,已加入书签。
这个观点很中肯,深有同感。
刚好最近在找这方面的资料,太及时了。
楼主辛苦了,内容很有参考价值。
内容翔实,正好需要,先收藏再看。
内容翔实,正好需要,先收藏再看。
有没有更详细的教程,期待后续。
实话,说的不明不白
内容翔实,正好需要,先收藏再看。
不错不错,已加入书签。
这个比较实用,已转发给同事。