2026 年精通智能体 AI 系统的路线图
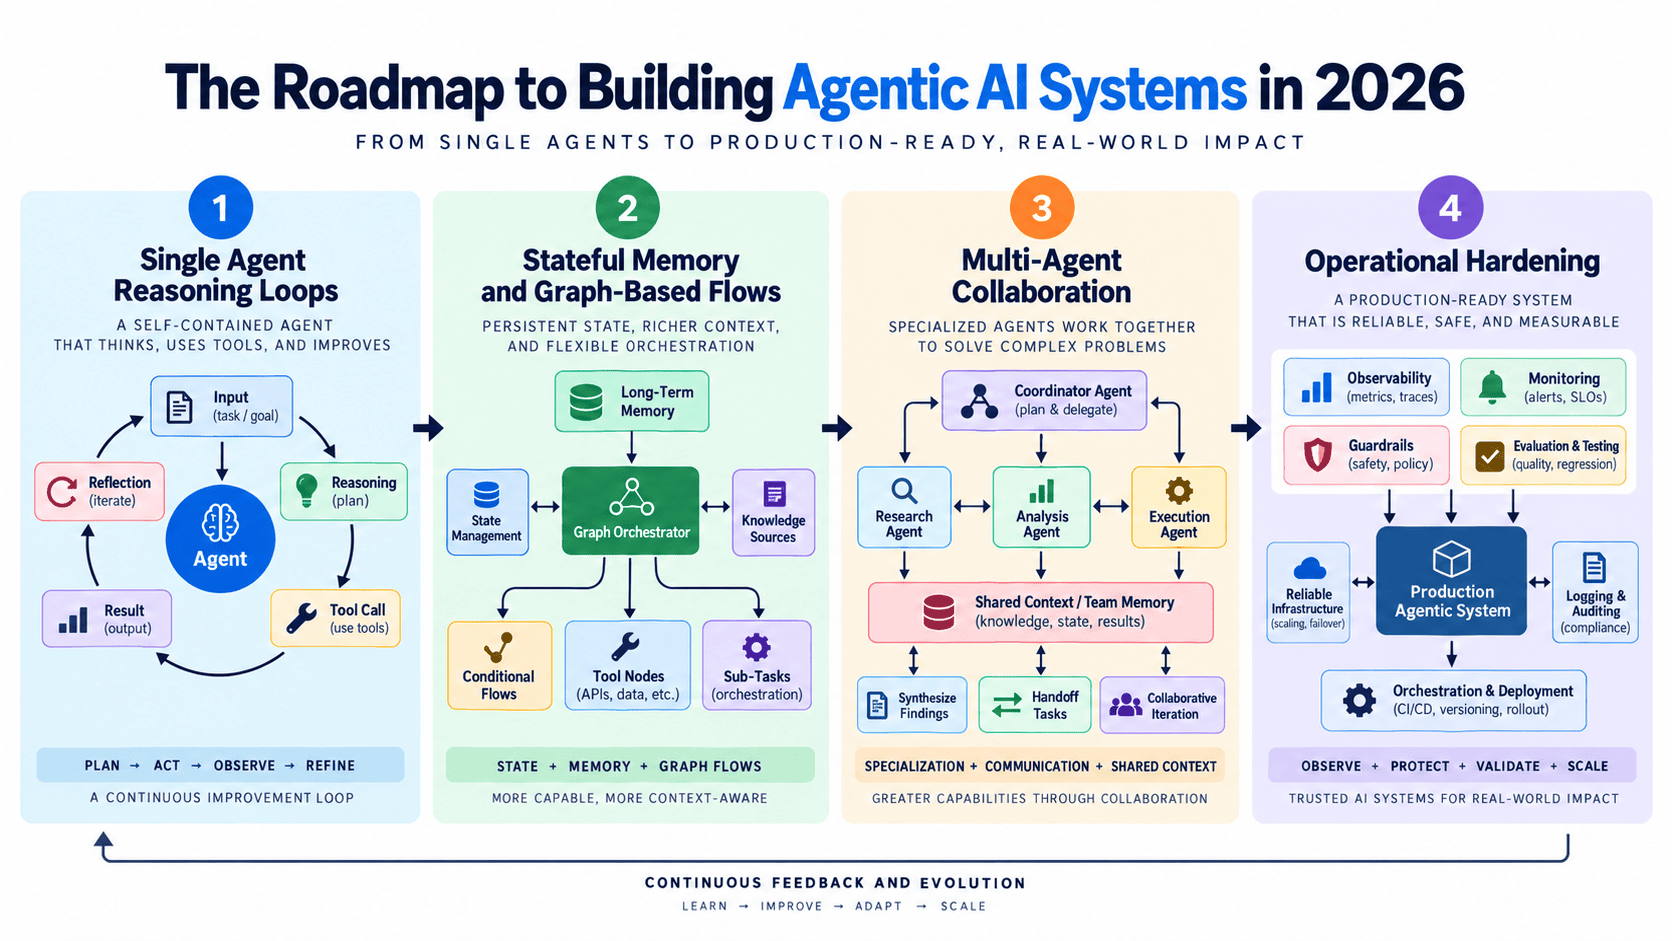
📌 One-Sentence Summary
一份从基础聊天机器人转向生产级智能体 AI 系统的技术路线图,重点关注认知架构、状态管理和多智能体协作。
📝 Summary
本文概述了到 2026 年构建智能体 AI 系统的结构化演进路径。它将开发分为四个关键阶段:理解个体认知架构(如 ReAct 和思维树)、使用 LangGraph 等工具实现有状态记忆和基于图的控制流、设计多智能体协作(分层和点对点),以及最终通过沙箱执行和轨迹级可观测性进行运维加固。作者强调,从 Demo 转向可靠的生产环境,需要在状态管理、故障恢复和结构化输出验证方面进行严谨的工程实践。
💡 Main Points
认知架构定义了智能体循环
智能体的特征在于其感知环境、选择行动并使用结果指导未来决策的循环,这一过程受 ReAct、Plan-and-Solve 和 Reflection 等范式的规范。
有状态记忆是生产级可靠性的关键
线性链是脆弱的,因为它们在调用之间会丢失上下文。使用基于图的流(DAG)允许实现状态持久化、检查点和分支逻辑。
多智能体协作需要结构化协议
对于复杂任务,专业的智能体团队(分层或点对点)必须使用定义的消息 Schema 和冲突解决机制,以防止交接时的错误。
运维加固超越了输出本身
生产系统需要断路器、用于安全的沙箱执行环境(如 e2b)以及轨迹级评估,以准确识别智能体在何时偏离了轨道。
💬 Key Quotes
这种跨越多个步骤的重复循环,是智能体与标准语言模型调用区分开的关键。
构建在生产环境中真正运行的智能体比构建一个 Demo 要困难得多。
从链到图的转变其重要性不言而。
轨迹级评估——对整个执行路径的效率和正确性进行评分,而非仅针对终端输出——正在成为新兴的标准。
📊 Article Meta
AI Screening: 85
Source: KDnuggets
Author: Vinod Chugani
Category: 人工智能
Language: 英文
Read Time: 8 min
Word Count: 1890
Tags:
AI 与智能应用 , AI Agent , 可观测性 , 大语言模型 (LLM) , 提示工程
很有价值的分享,感谢整理。
思路清晰,干货满满。
点赞,必须点赞
思路清晰,干货满满。
看完了,收获满满,期待更多更新。
写得挺用心的,支持一下。
不错不错,已加入书签。
支持作者,持续关注中。
这个观点很中肯,深有同感。
赞同,实践出真知。
赞同,实践出真知。